当前,具身智能正加速从技术演示走向产业落地,但商业化兑现仍明显滞后于技术迭代,从单点示范到规模复制之间存在较大鸿沟。行业主要面临场景碎片化、成本高企、安全责任界定不清三大突出问题,推动场景收敛、风险兜底与基础设施建设,是产业突破示范应用、走向规模普及的关键。
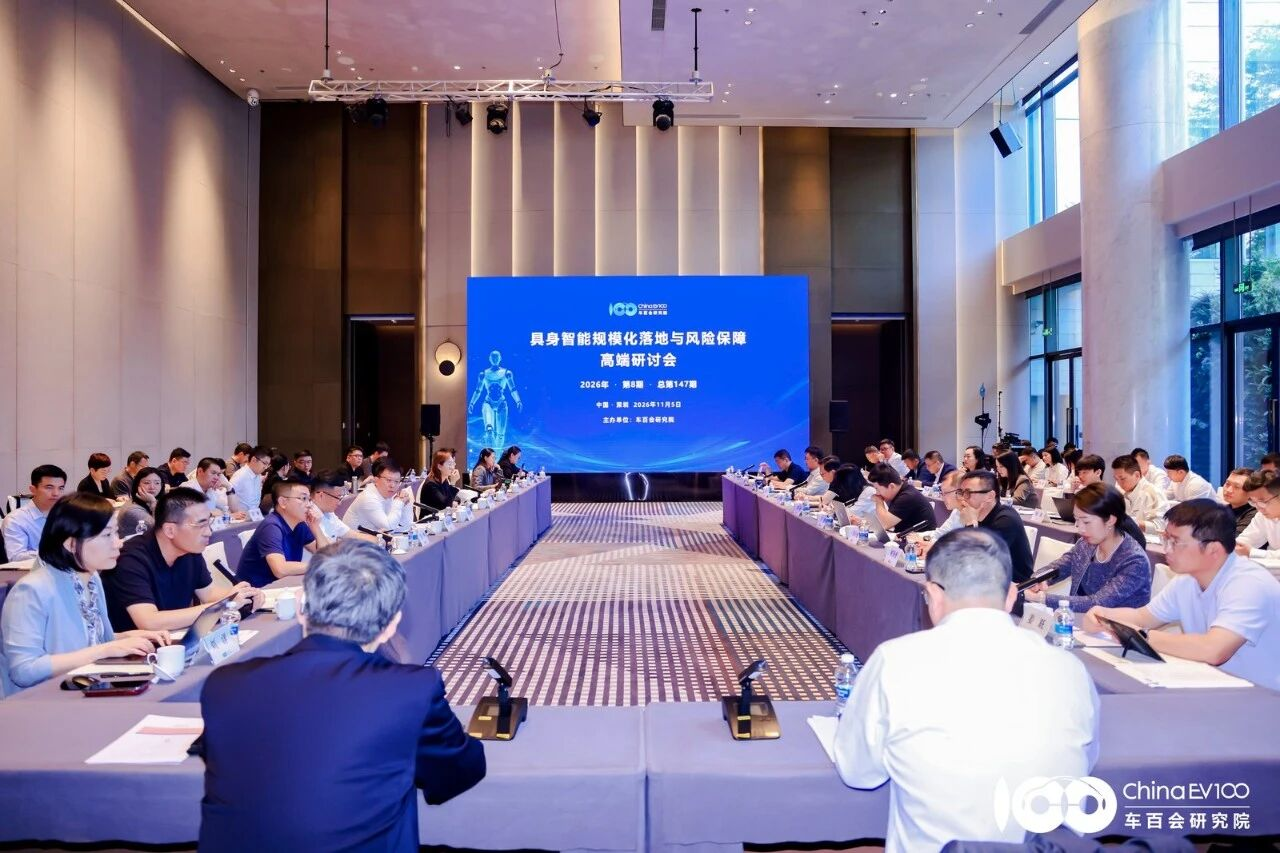
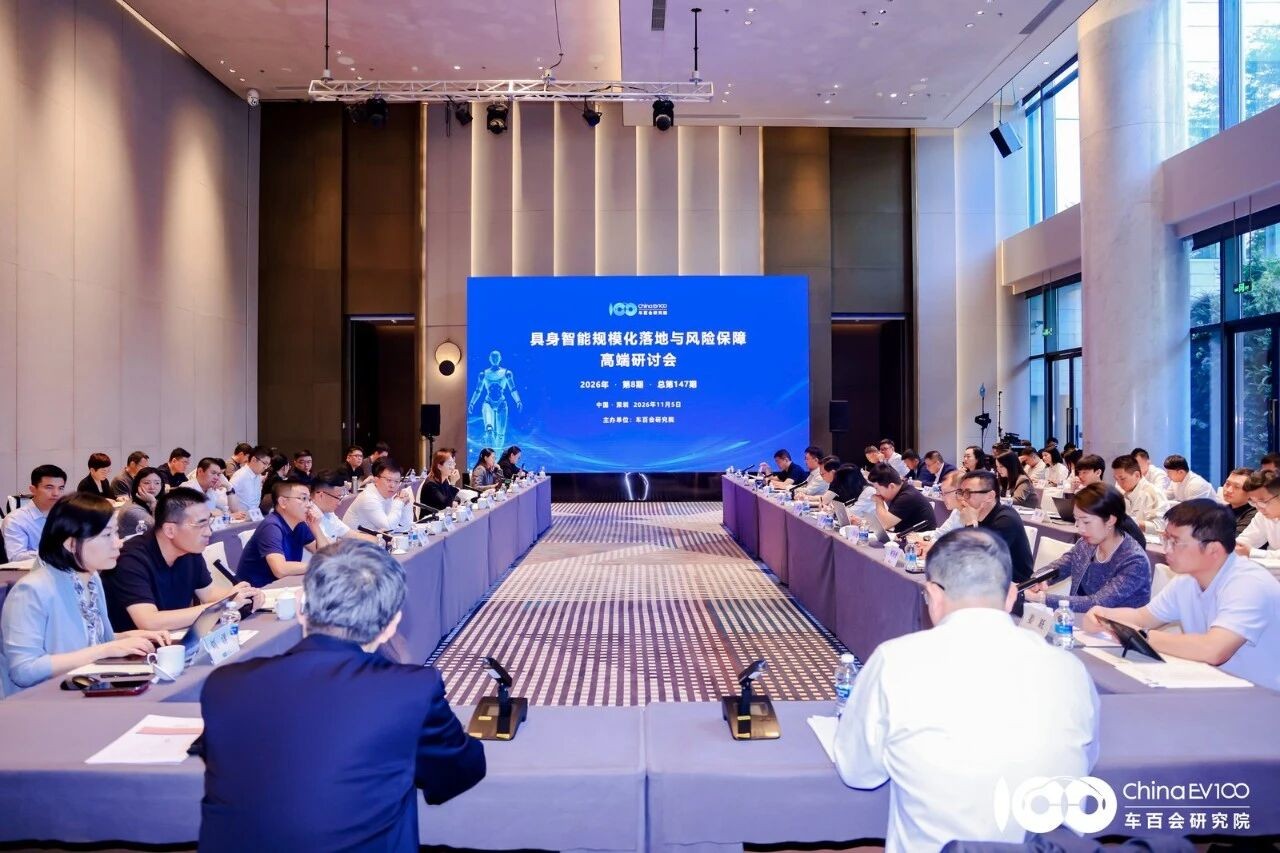
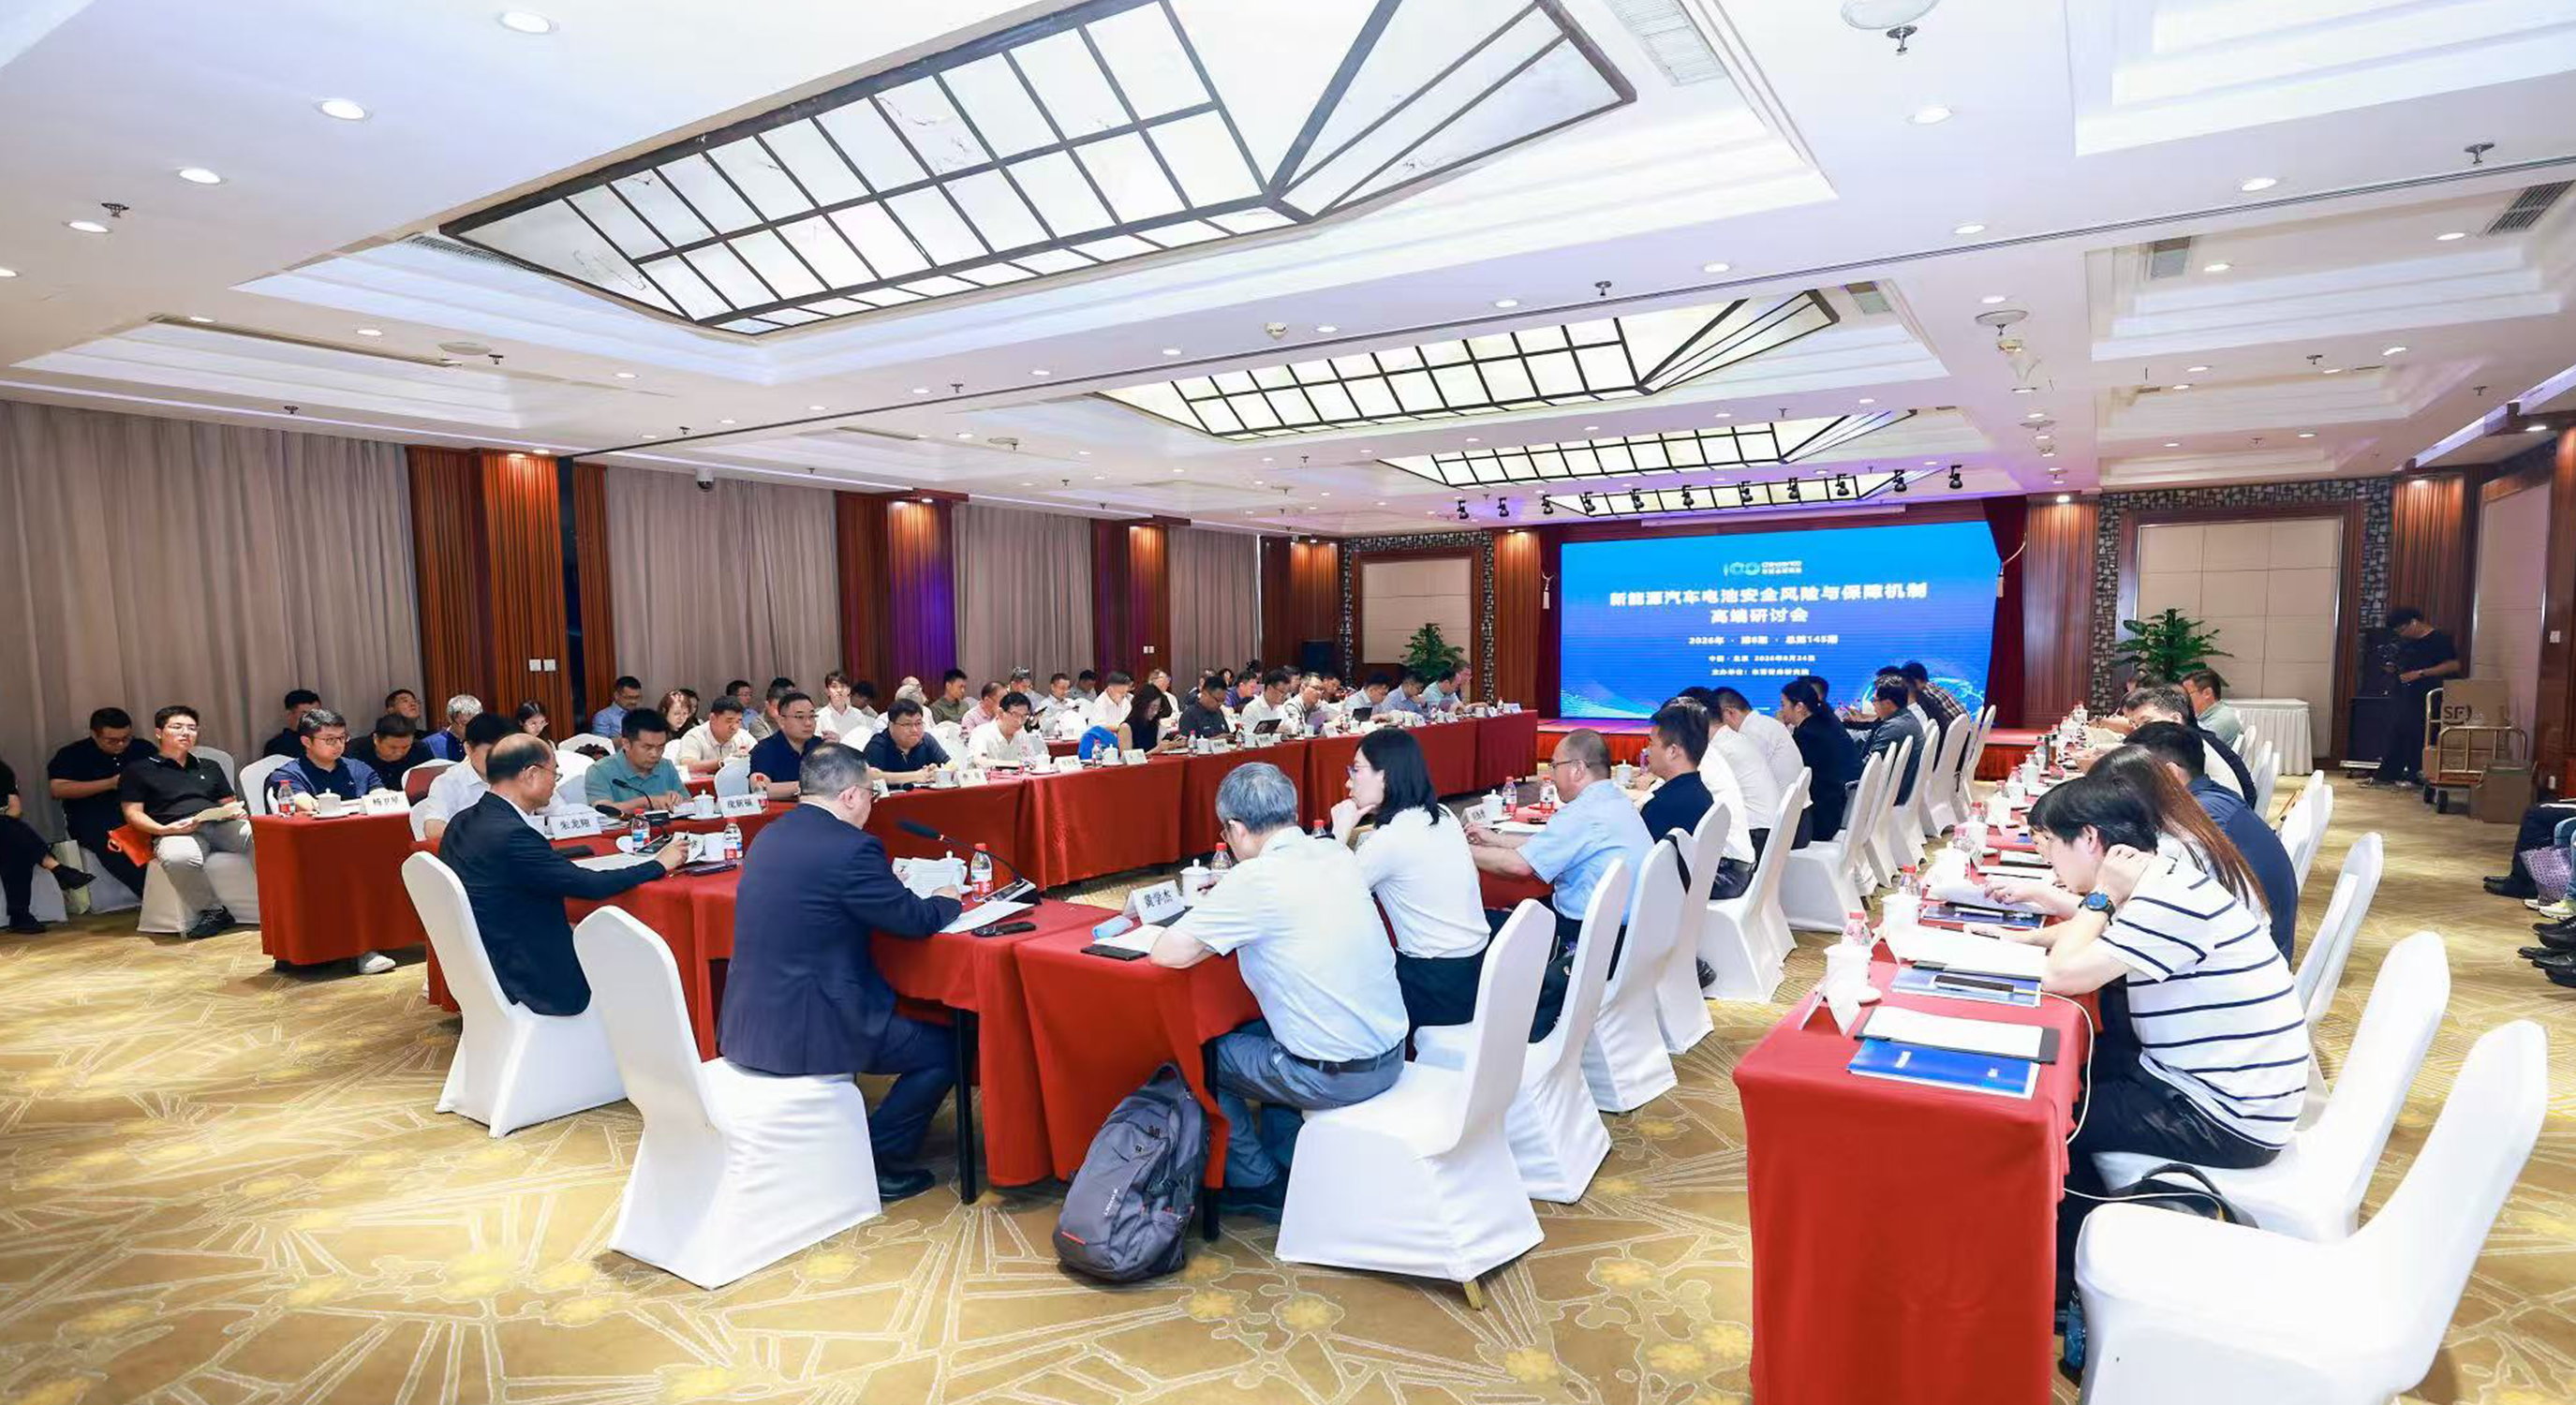
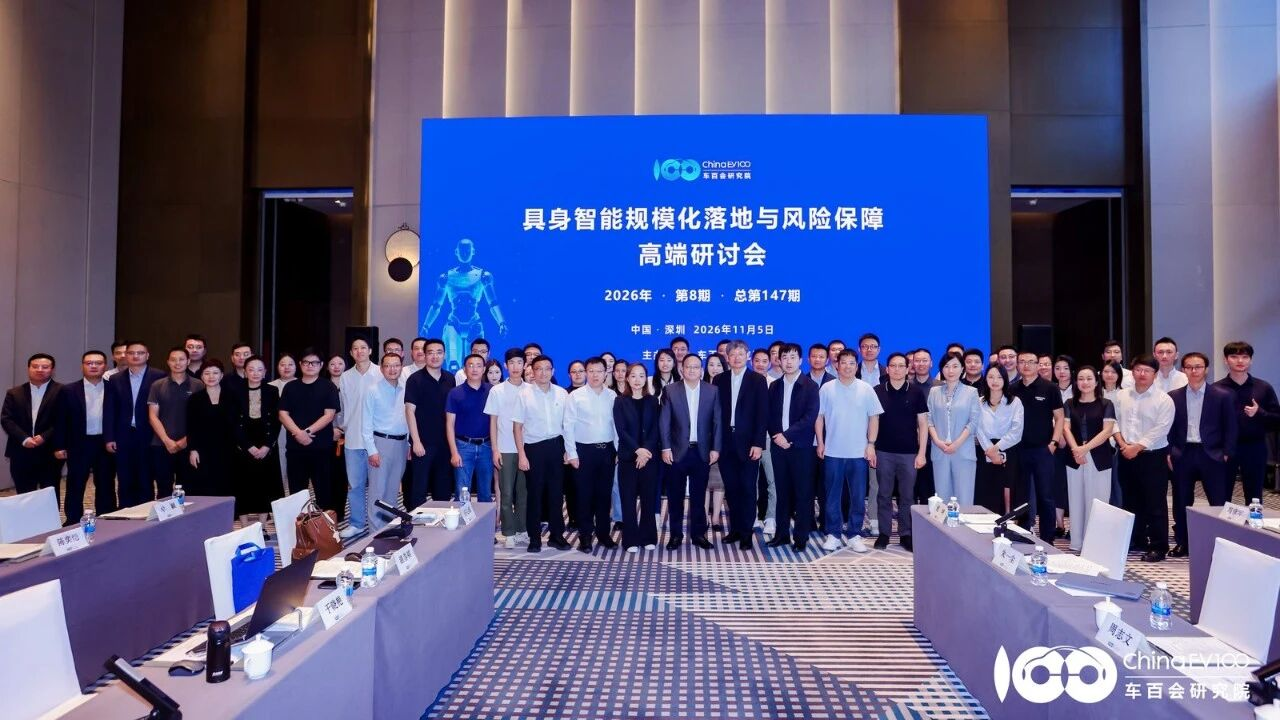
11月5日,车百会研究院联合平安产险在深圳举办“具身智能规模化落地与风险保障高端研讨会”。会议由车百会研究院副理事长刘小诗主持,平安产险党委副书记石合群发表致辞。会议特邀政府相关部门、中国机械工业联合会、一汽大众、京东集团、火山引擎、智平方、优必选、傅利叶、加速进化、章鱼动力、诚芯智联、极佳视界、云深处科技、戴盟机器人、七腾机器人、丈八科技、库卡机器人、富智康、厦门建发美凯龙等近70位“政产学研用”代表线下参会,围绕工信部九大实景实训场景下的赛道选择、To B与To C应用的安全底线、企业风控体系建设、底层数据与行业公共基础设施建设等议题展开研讨。
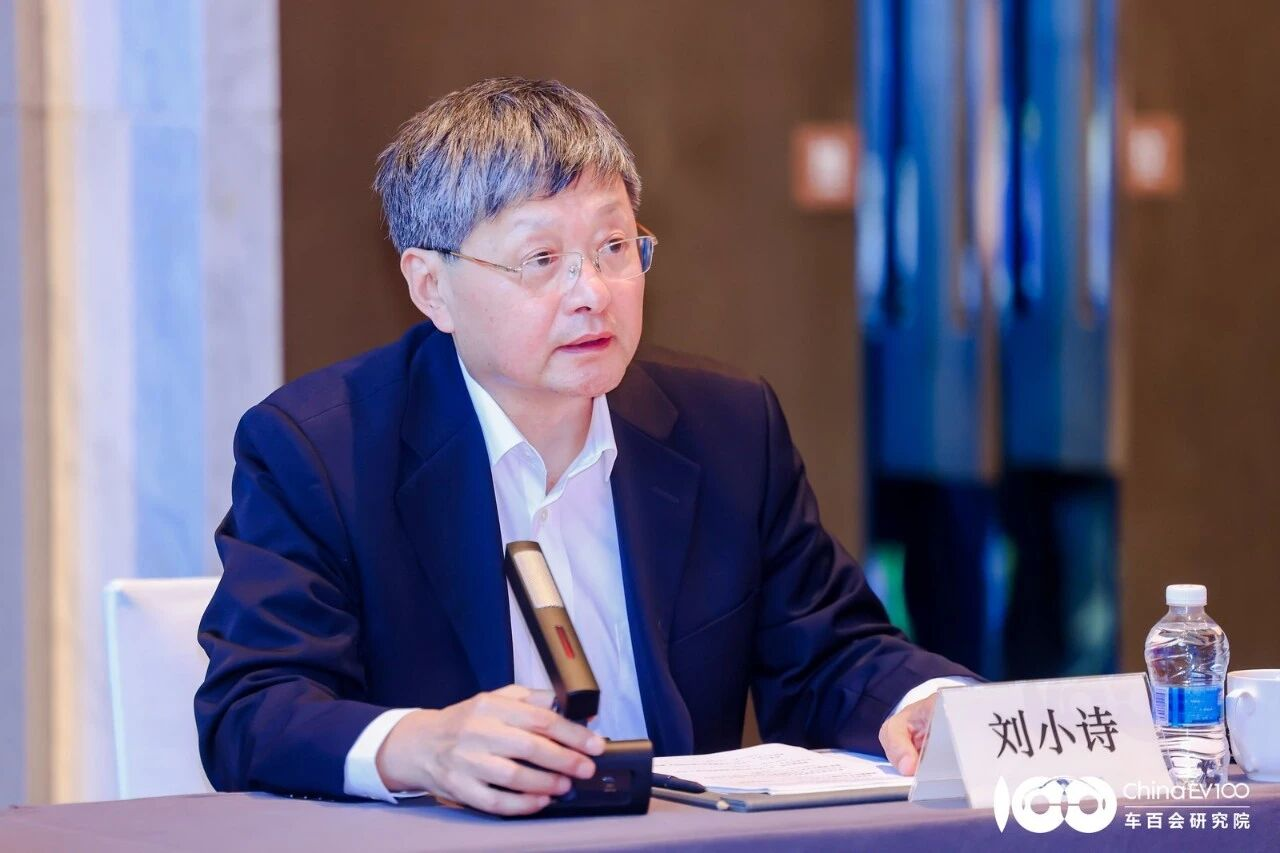
▲ 车百会研究院副理事长刘小诗
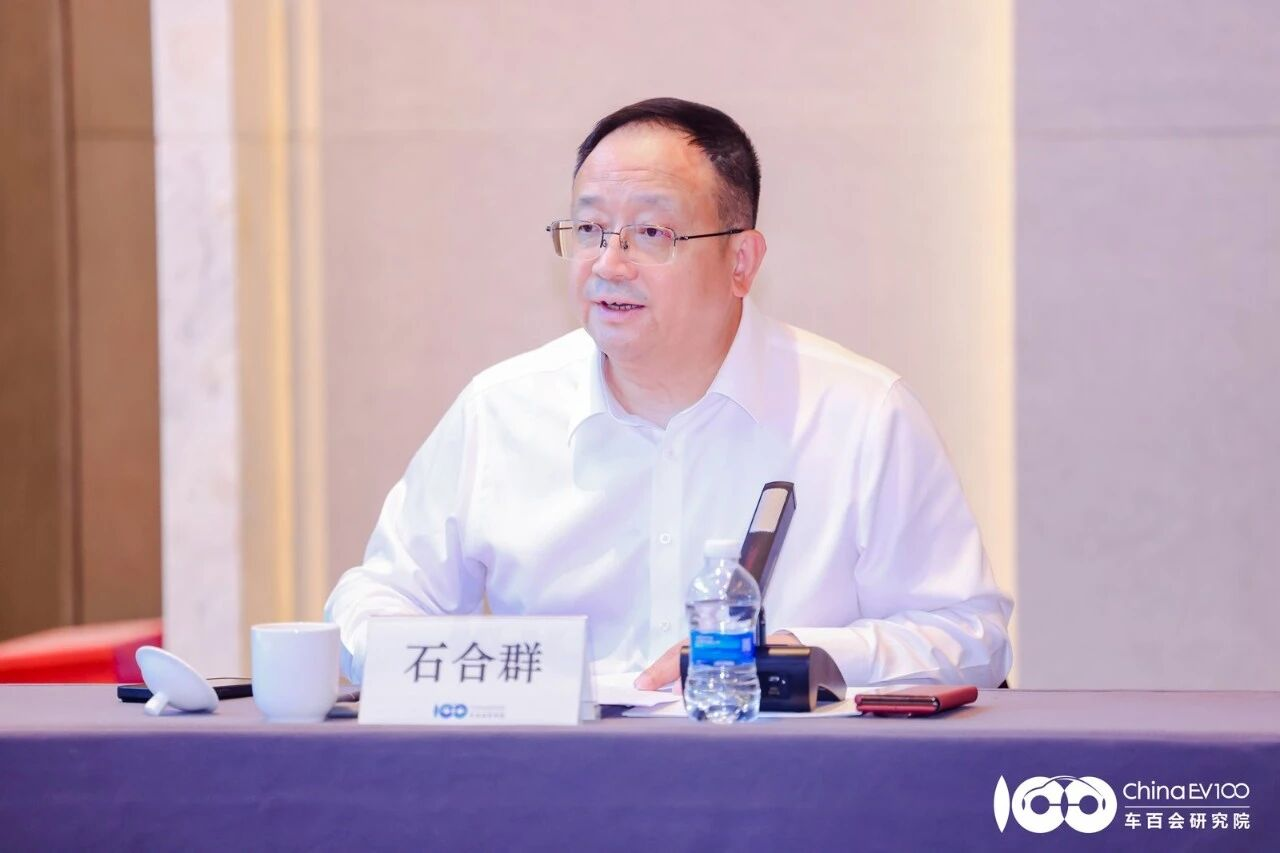
▲ 平安产险党委副书记石合群
当前具身智能技术路线尚未收敛,产业整体仍处于“试错期”。样机越做越多,可批量化应用的场景却仍偏少。工信部提出的九大实景实训场景指出了明确方向,但从样机到规模,还隔着几道关口。
与会专家提出,判断一个场景是否具备规模化落地条件,至少要看四点:一是场景确定、环境结构化程度高、能稳定复用;二是作业指标可量化,节拍、成功率、稼动率等要能写进验收;三是边界清楚,人、机、车、物与运营方的权责能够前置划分;四是付费闭环成立,订单能覆盖交付、运维与迭代成本。
与会嘉宾普遍认为,具身智能不应追求“一步到位取代人”,而应先在边界清楚的场景中把价值做实。物流配送、巡检、商业清洁、特种作业等环境结构化程度较高的领域,具备优先落地条件;汽车制造、3C、钢铁、有色、冶金、化工等工业场景需求明确,但差异大、碎片化明显,需要针对具体工位、工序和工艺逐一适配。
与会嘉宾判断,To B场景会先于To C到来。To B场景相对结构化,工位固定、SOP清晰、人机边界可通过物理隔离实现,客户通常有明确的降本和定产能要求,订单既是收入来源,也是获取高质量数据集的入口,商业闭环和数据闭环更容易形成。To C场景非结构化程度高、环境多样、容错度低,安全底线和责任边界更复杂,需要更长时间培育。
与会嘉宾一致认为,安全不是附加项,而是产品定义的一部分,兜底机制应当前置到设计阶段。当前保障体系和风险体系中有五个问题值得关注:一是基于场景和操作人员的专业化程度,需做好前置的风险识别和分级;二是明确交付标准和验收要求;三是运维环节的新风险,人机接触、医疗康养等场景中异常停机可能造成伤害;四是推进产品全生命周期追溯,产品标识国家标准将为数据积累和风险预警提供支撑;五是加强国际标准合规对接,海外市场对安全标准、产品可追溯的关注度很高。
在特种作业和化工等高风险场景,风险前置更为迫切。与会企业代表表示,设备进场前应先在仿真平台注册客户场景、反复跑通,交付前需修复多类误识别问题,并让真机数据再回流优化模型。在机器人与人直接接触的医疗康养场景,硬件层面需设置多层保护和机械物理兜底,软件层面分设安全保护,数据采集严格遵守个人信息保护要求,必须将安全认证、在线监测与分阶段推进结合起来。
与会嘉宾提出,具身智能产业的风险保障不能停留在出险后的经济补偿,而应从事后理赔走向事前预警、事中监测和全周期风控。
当前企业主要面临三方面挑战:一是企业征信不足,产品迭代快,终端公司竞争不足,影响销量;二是缺乏合理的风险分担机制,企业独自承担较大的售后质保压力;三是维修工时、配件价格、故障等级等标准尚未统一,处置成本偏高。
有企业代表结合消防应急、商场巡防等案例反映,保险对机器人损失的定义、费率、理赔查勘等仍在摸索,与车险的成熟程度还有明显差距;缺少保险托底,不少业主持观望态度。与会嘉宾提出,保险不仅是风险兜底方,更可以成为产业规模化发展的生态共建者,以保险需求牵引试点落地,把机器人的感知和作业能力融入风险前置管控。
具身智能规模化离不开数据、算法、标准和行业公共基础设施。有代表指出,数据的重要性不在数量而在“生产力”,即投入能换来多少可用数据;工程一致性解决不了,手工调通的样机一旦批量生产就可能面临退货风险;生态覆盖很难由单一团队完成,要将交付和商业变成负责任的工程体系,这种能力不是研发出来的,而是在生产、服务和组织中“长”出来的。
技术层面,仿真、世界模型、触觉感知是本次会议的讨论重点。有代表认为,可参考智能驾驶大量使用仿真的经验,用世界模型和仿真平台增强极端场景下的功能验证和责任界定。部分嘉宾提出,触觉不是补充信息,而是机器人工作时的关键模态,触觉数据应原生加入训练而非事后“外挂”。此外,算力与传感器堆叠会大幅影响续航,功率和发热要控制在合理范围,这些工程化问题均需要行业协同解决。
标准与公共平台方面,与会代表提出,要建立日常运营规范、事故鉴定、责任划分等流程,推动产品可追溯和全生命周期闭环;加强国际标准合规对接,关注供应链安全、出海认证和数据安全审计。建议将安全门槛前置,对不规范场景提前设防。应通过联盟或非营利组织将算力、数据需求统一起来,形成共创共建的公共平台,避免重复“造轮子”。地方政府和产业园区可结合标准化场景打造安全基础设施,提供第三方评测、保险联动等服务,助力产品从测试走向本地化应用。
与会嘉宾一致认为,具身智能是长周期赛道,比拼的不只是算法和硬件,更是持续经营、工程落地和风险管控的综合能力。产业要形成有效的分工协同体系,本体、模型、数据、保险、维保和场景方各环节高效投入、信息互通,避免各自为战。
与会嘉宾表示,传统汽车制造强调确定性思维,节拍精确到秒、公差控制在毫米;具身智能则依靠数据驱动、试错学习。制造业需要柔性,具身智能则需要场景。可以将产线变成真实实验场,先在非关键部位跑通柔性分拣、螺栓拧紧、视觉质检等容错空间较大的环节,将过程数据变成训练燃料,从工厂实际需求倒推机器人产品形态。
售后运维被视为规模化落地的重要保障。有代表介绍,可整合家电售后、汽车救援养护、物流配送等成熟团队承接机器人售后运维,以较低成本、较全覆盖降低规模化风险;销售平台可面向To B、To C、To G提供整机、租赁、供应链采购等服务。也有代表提出,从样机到规模化产品,最大的鸿沟是工程化量产,风险管控必须前置到产品定义、硬件选型和测试验证全流程,运行日志和决策链路要可追溯,这也是与保险机构协同的重要基础。
与会嘉宾建议,产业链各方围绕场景落地、风险管理体系、数据平台建设等方向搭建务实高效的交流通道,共同推动标准共建、数据互通和风险减量,将标杆案例变成标准。具身智能的规模化落地,既需要技术创新驱动,也需要风控体系、标准体系和保障体系托底护航。只有开放分工、生态共建,才能将单点示范转化为可复制、可推广的成熟方案,推动中国具身智能产业蓬勃发展。